TR06-1410B(TKB1400)
类别:
焊接机器人系列
焊接、冲床、五金抛光、搬运
由于改进和优化,规格和外观可能会发生变化,恕不另行通知。对于给您带来的任何不便,我们深表歉意!
细节
参数表
| TR06-1410B(TKB1400) | |||
| 额定有效载荷 | 6公斤 | ||
| 手臂伸展范围 | 1412毫米 | ||
| 位置重复精度 | ±0.05毫米 | ||
| 防护等级 | IP54/IP67(5轴&6轴可选) | ||
| 结构形式 | 立式多关节串联结构 | ||
| 自由度 | 6 | ||
| 最大速度 | J1 | 198°/秒 | |
| J2 | 198°/秒 | ||
| J3 | 169°/秒 | ||
| J4 | 360°/秒 | ||
| J5 | 360°/秒 | ||
| J6 | 600°/秒 | ||
| 最大作业面积 | J1 | ±170° | |
| J2 | -92°~153° | ||
| J3 | -100°~80° | ||
| J4 | ±140° | ||
| J5 | ±120° | ||
| J6 | ±360° | ||
| 手腕允许扭矩 | J4 | 16.7牛米 |
|
| J5 | 16.7牛米 | ||
| J6 | 9.6牛米 | ||
| 手腕最大允许惯量 | J4 | 0.49公斤平方米 | |
| J5 | 0.49公斤平方米 | ||
| J6 | 0.16公斤平方米 | ||
| 额定功率 | 3.5千瓦 | ||
| 用户接线 | RVV10*0.2 | ||
| 用户管道 | 1*Φ8mm | ||
| 用户分布 | 单相AC220V-10%~+10% | ||
| 适用环境 | 温度 | 0~45℃ | |
| 湿度 | 10%~80%RH | ||
| 最大温度梯度 | 1.5℃/分钟 | ||
| 体重 | 160公斤 |
||
| 控制柜 | TRC5-B06 | ||
| 安装方法 | 落地式 | ||
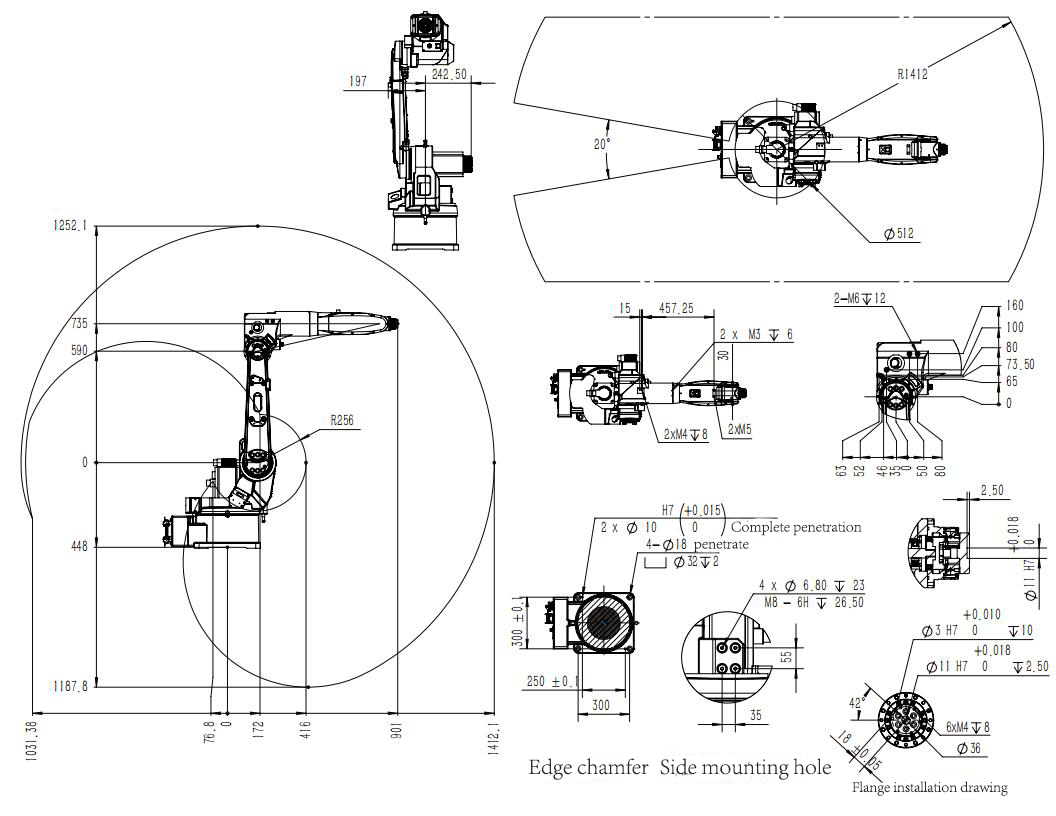
参数图